专注高端装备智能制造、工业机器人生产线集成、 夹具设计及制造、机床售后与大修改造
时间:2026-09-01
点击量:72
在机加工自动化升级中,机床上下料、工序转运及流水线联动改造,绕不开两大核心方案——桁架机械手与关节机器人。
要做出合理选择,需从工作原理、适用场景、成本投入等多维度综合评估。
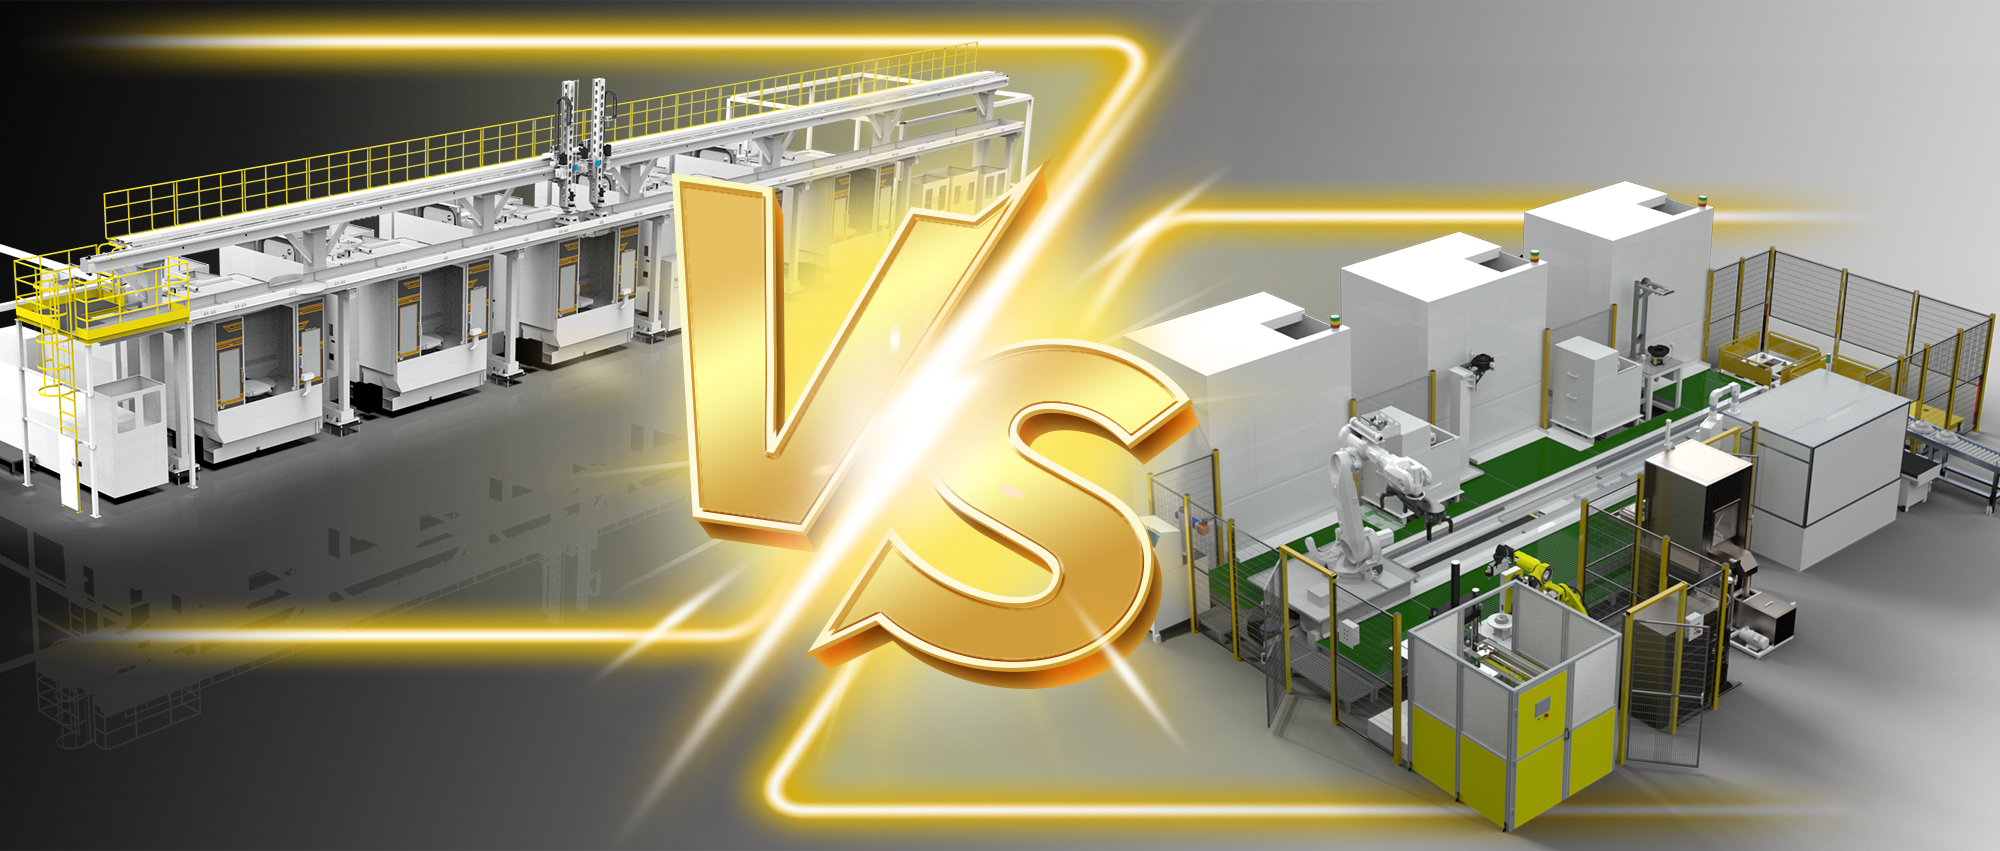
01本质差异,两种设备的工作逻辑
桁架机械手:可理解为架设在机床上的“龙门吊”,基于X、Y、Z三轴直角坐标结构,在桁架轨道上做直线运动。
核心特质为刚性强、负载大、速度稳定、轨迹固定、结构简单,是标准化机加工上下料的经典方案。
关节机器人:通过多个旋转关节串联实现运动,通常具备4-6个自由度。动作灵活、姿态多变,能像人手臂一样绕过障碍物抓取工件。
核心优势在于柔性极高、适配复杂工况、拓展性强,属于通用型工业自动化设备。
02六大核心维度深度对比,精准看懂适配差异
维度1:成本投入
桁架机械手:性价比突出,初期采购及安装调试成本相对较低。结构简单、配件通用,无需复杂控制系统和定制化安全防护,回本周期短,适合预算有限的标准化产线改造。
关节机器人:整机、伺服系统、视觉系统、安全围栏及编程调试等综合成本较高,配套集成费用不菲。适合长期量产、多工况切换的中高端产线。
维度2:工件重量与行程
若工件为发动机缸体、变速箱壳体、差速器壳体、大型液压阀块或大型轴类等,重量动辄数百公斤甚至更重,桁架机械手是更稳妥的选择。
其刚性结构可保证高速重载移动时无抖动,定位精准;同时大型机床往往需要大跨度移动,桁架可轻松实现10米以上行程。
细长轴类、盘类零件(如传动轴、曲轴、轮毂等),更适合关节机器人。因为这类工件需要从车床主轴中心水平插拔取放,关节机器人的腕关节可以翻转出“手枪式”姿态完成伸入和抽出动作。
维度3:工艺复杂度
桁架机械手擅长“抓取—移动—放置”这类线性动作。若需在上下料之外增加去毛刺、清洗、检测等二次作业,桁架需在末端增加复杂的多轴电主轴头,会显著增加负载和控制难度。
关节机器人天生适配复杂动作,6个自由度可灵活操纵毛刺枪、喷枪或相机,对工件各面、各角度进行作业。
维度4:节拍效率
在标准化直线上下料场景中,桁架机械手运动路径为直线,加速度快,往复节拍更稳定高效。
在需要走位、翻面、避障等复杂轨迹的场景中,关节机器人虽直线速度中等,但综合动作效率更具优势。
维度5:柔性换产
桁架机械手:柔性相对不足,属于定制化设备,轨迹、行程及取放料角度固定,仅适配单一或少数同类工件。产品换型或工艺大幅调整时,需重新改造并调试轨迹,换产效率较低。
关节机器人:柔性是它的核心卖点。通过编程即可切换轨迹、角度和工序,可适配异形件、不规则工件,支持多角度取放、翻面、移栽等复杂动作,尤其适合多品种、小批量、频繁换产的生产模式。
维度6:空间布局与厂房条件
桁架机械手:需架设在机床顶部或侧面,占用上方空间,对厂房高度有要求(通常需≥4.5米)。但地面投影面积小,不占用行走通道,适合机床密集排列的产线。
关节机器人:底座落地安装,占用地面面积(需预留2-3米安全半径),但高度要求较低。需注意其工作范围为球形,安装位置应避开立柱、防护栏等干涉物。
03选型决策清单,结合自动化改造项目经验
标准化量产 + 规则工件 + 简单上下料 + 控成本 = 桁架机械手
多品种换产 + 异形工件 + 复杂工序 + 长期柔性升级 = 关节机器人
重型工件、大负载、高精密连续生产 = 优先桁架
轻量化工件、多功能复合作业、智能化升级 = 优先关节机器人
补充方案:复杂产线可采用桁架+关节机器人混合方案,用桁架保障主线高速转运效率,用机器人完成末端复杂工艺,各取所长。
山东弘名——熟悉不同金属零件的切削特性,提供机加工自动化整线定制,从调研到投产全包。
定制功底扎实、集成经验丰富、售后主动不拖沓,有自动化需求欢迎咨询!
本文仅供参考,最终的选型,还是要结合您的工件具体重量、产线布局图、目标节拍和预算,让集成商做针对性的方案评估。